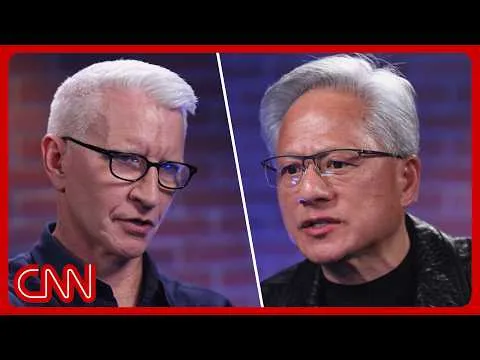
A mesterséges intelligencia alkalmazása a fizikai világban egyre izgalmasabb kihívásokat vet fel. Az interjú egyik központi kérdése, vajon mikor juthatunk el oda, hogy egy robot tökéletesen elkészítse a rántottát, vagy éppen összehajtogassa a ruhákat – és melyik feladat valósulhat meg előbb. Ezen a nyomon haladva kerül fókuszba az úgynevezett „world model”, vagyis világszimulációs modellek fejlődése és jelentősége.
A beszélgetés betekintést ad az NVIDIA szoftveres törekvéseibe, különös tekintettel a Cosmos modellekre és azok szerepére a robotikai és önvezető rendszerek fejlesztésében. Felmerül az is, hogy a gépi tanulás és a fizikai szimuláció hogyan tudja modellezni a világ bonyolultságát, és miként lehet ezeket az eszközöket különböző valós életbeli feladatokhoz – például üzemekben, adatközpontokban vagy háztartásokban – alkalmazni.
Izgalmas kérdéseket feszeget a videó arról, hogyan oszthatók fel a komplex problémák kisebb, jól kezelhető részekre, hogyan működnek együtt a különböző modelltípusok, illetve a szoftveres és fizikai „ügynökök”. Külön kitérnek a skálázhatóság, a szimuláció és a valós fizikai adatok egymásra hatására, valamint arra, miként lehet elérni általánosan használható és megbízható robotintelligenciát rendkívül változatos helyszíneken és körülmények között.
A diskurzus egyik érdekes momentuma annak vizsgálata, hogy a fizikai AI miért jelent sokkal nehezebb kihívást a verifikáció és visszacsatolás (reward) szempontjából, mint a digitális rendszerek, illetve milyen megoldások születhetnek a közeljövőben az általánosított, mégis testre szabható robotkészségek fejlesztésére.